组合导航系统 精准定位的实现与安装工程要点
一、什么是组合导航系统?
组合导航系统(Integrated Navigation System)是一种将两种或多种导航技术(如惯性导航、卫星导航、天文导航、地磁导航等)通过数据融合算法有机结合,以克服单一导航系统局限性的综合导航系统。其核心思想是“优势互补”,利用不同导航源在精度、可靠性、抗干扰能力等方面的互补特性,实现连续、高精度、高鲁棒性的导航定位。
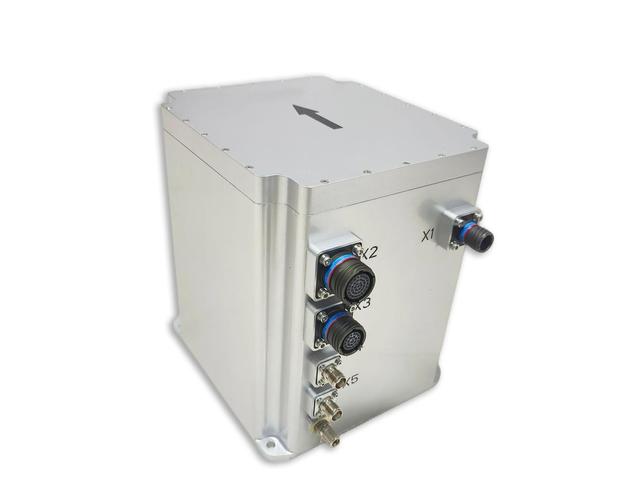
常见的组合方式包括:惯性导航系统(INS)与全球卫星导航系统(GNSS)组合、INS与多普勒雷达组合、GNSS与天文导航组合等。其中,INS/GNSS组合导航是目前应用最广泛的组合形式。
二、组合导航系统如何实现精准导航定位?
组合导航系统实现精准定位的关键在于信息融合,主要通过以下步骤实现:
- 多源数据采集:各导航传感器独立测量载体的运动信息。例如,惯性测量单元(IMU)输出角速度和加速度,GNSS接收机输出位置和速度。
- 误差建模与状态估计:采用卡尔曼滤波(Kalman Filter)或其改进算法(如扩展卡尔曼滤波EKF、无迹卡尔曼滤波UKF),以惯性导航的误差方程作为状态方程,以GNSS等外部观测作为量测方程,估计位置、速度、姿态及传感器误差。
- 反馈校正:利用估计出的误差对惯性导航解算结果进行在线校正,同时修正惯性传感器的零偏和标度因数误差。
- 完好性监测与故障隔离:通过残差检验等方法检测异常观测,隔离故障传感器,保证系统可靠性。
通过上述过程,组合导航系统能够在GNSS信号良好时获得高精度绝对定位,在GNSS信号遮挡或丢失时依靠惯性导航递推维持短期高精度导航,从而实现连续、精准的定位输出。
组合导航系统还可融合视觉传感器、激光雷达、里程计等,进一步提高在复杂环境下的定位精度。
三、导航与测控系统安装工程
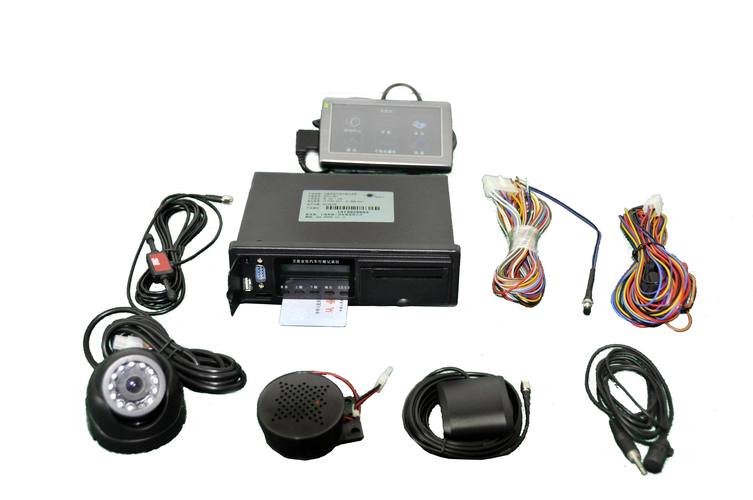
组合导航系统本身及其相关测控设备的安装工程是保障系统性能的重要环节,主要包含以下内容:
1. 安装准备
- 依据技术方案确定设备布局,检查设备清单与型号。
- 准备安装工具、测试仪器及线缆,确保满足电磁兼容要求。
2. 传感器安装
- 惯性测量单元(IMU)安装:必须刚性固连于载体基准坐标系,安装面平整,减小振动与形变;安装后需进行标定以消除安装误差。
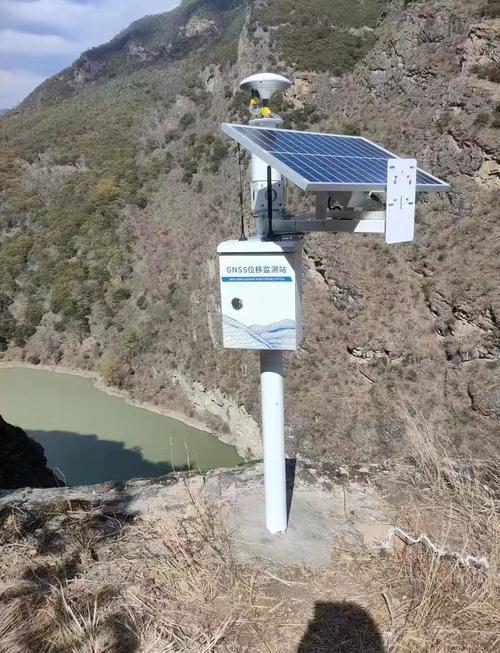
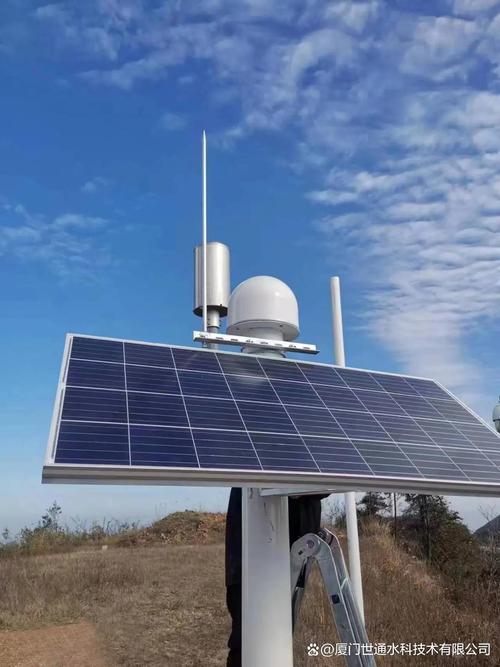
- GNSS天线安装:天线应置于载体顶部无遮挡位置,多天线需保持精确的基线布置,并考虑多径抑制。
- 其他传感器安装:如里程计、视觉相机、激光雷达等,须严格按照标定参数安装,确保坐标系对齐。
3. 线缆敷设与接地
- 信号线与电源线分开敷设,避免干扰。
- 采用屏蔽线缆并可靠接地,尤其是GNSS天线馈线需保证阻抗匹配。
4. 系统联调与标定
- 完成电气连接后,进行系统上电自检。
- 实施静态与动态标定,包括IMU零偏、标度因数、安装矩阵,以及GNSS天线相位中心与IMU之间的杆臂补偿。
- 通过实际跑车或飞行试验验证组合导航精度。
5. 环境防护与可靠性
- 安装应满足温度、湿度、振动、冲击等环境要求。
- 采取减振措施,防止机械应力导致传感器性能下降。
6. 测试与验收
- 进行功能测试、性能测试和电磁兼容测试。
- 提交安装记录、标定报告和测试报告,确保系统满足设计要求。
组合导航系统通过多源融合实现了高精度、高可靠性的导航定位,而科学严谨的安装工程则是其性能发挥的基础保障,二者共同支撑着现代运载工具、航空航天及自动驾驶等领域的精准导航需求。
如若转载,请注明出处:http://www.52meihualuo.com/product/45.html
更新时间:2026-10-06 05:52:48